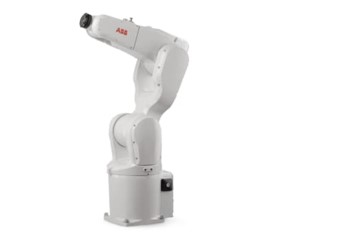
औद्योगिक रोबोट के लिए एबीबी के चार नियंत्रण मोड
प्रकाशित:2023-01-17 16:55:29
प्वाइंट कंट्रोल मोड (PTP)
यह नियंत्रण मोड केवल कार्यक्षेत्र में औद्योगिक रोबोट के अंतिम प्रभावकार द्वारा निर्दिष्ट असतत बिंदुओं की स्थिति को नियंत्रित करता है। नियंत्रित करते समय, केवल औद्योगिक रोबोट को आसन्न बिंदुओं के बीच जल्दी और सटीक रूप से स्थानांतरित करने में सक्षम होना आवश्यक है, और लक्ष्य बिंदु तक पहुंचने के लिए प्रक्षेपवक्र पर कोई वजीफा नहीं है।
पोजिशनिंग सटीकता और आंदोलन के लिए आवश्यक समय इस नियंत्रण मोड के दो तकनीकी सूचकांक हैं। क्योंकि इस नियंत्रण मोड में सरल कार्यान्वयन और कम स्थिति सटीकता आवश्यकताओं की विशेषताएं हैं, इसका उपयोग अक्सर लोडिंग और अनलोडिंग सामग्री, हैंडलिंग, स्पॉट वेल्डिंग, सर्किट बोर्ड पर घटकों की स्थापना, आदि में किया जाता है, जब तक कि अंत-प्रभावकार स्थिति का सही संक्रिया लक्ष्य बिंदु पर बनाए रखा जाता है। यह विधि अपेक्षाकृत सरल है, लेकिन 2-3um पोजिशनिंग सटीकता प्राप्त करना मुश्किल है।
Ii। निरंतर प्रक्षेपवक्र नियंत्रण मोड (सीपी)
नियंत्रण मोड कार्य को पूरा करने के लिए एक निश्चित परिशुद्धता रेंज, गति नियंत्रण, चिकनी प्रक्षेपवक्र, चिकनी आंदोलन में पूर्व निर्धारित प्रक्षेपवक्र और गति के अनुसार सख्त अंतरिक्ष में औद्योगिक रोबोट के अंतिम प्रभावकार की स्थिति को लगातार नियंत्रित करना है। ।
औद्योगिक रोबोट का प्रत्येक संयुक्त लगातार और तुल्यकालिक रूप से चलता है, और इसका अंत-प्रभावकार एक निरंतर प्रक्षेपवक्र बना सकता है। इस नियंत्रण मोड का मुख्य तकनीकी सूचकांक औद्योगिक रोबोट के अंत-प्रभावकार की स्थिति की प्रक्षेपवक्र ट्रैकिंग सटीकता और स्थिरता है। आर्क वेल्डिंग, कोटिंग, बालों को हटाने और निरीक्षण रोबोट के नियंत्रण मोड आमतौर पर अपनाए जाते हैं।
तीन, बल (क्षण) नियंत्रण मोड।
असेंबली, ऑब्जेक्ट के काम को समझें, न केवल सही स्थिति की आवश्यकता होती है, बल्कि उपयुक्त बल और टोक़ के उपयोग की भी आवश्यकता होती है, उपयोग करना चाहिए (torque) सर्वो मोड। इस नियंत्रण मोड का सिद्धांत मूल रूप से स्थिति सर्वो नियंत्रण के समान है, लेकिन इनपुट और प्रतिक्रिया स्थिति संकेत नहीं हैं, लेकिन बल (क्षण) संकेत हैं, इसलिए सिस्टम को बल देना चाहिए (क्षण) सेंसर। कभी-कभी नियंत्रण स्थिति को अनुकूलित करने के लिए निकटता, स्लाइडिंग और अन्य संवेदन कार्यों का उपयोग किया जाता है।
चार, बुद्धिमान नियंत्रण मोड।
रोबोट का बुद्धिमान नियंत्रण सेंसर के माध्यम से आसपास के वातावरण का ज्ञान प्राप्त करना और अपने आंतरिक ज्ञान आधार के अनुसार संबंधित निर्णय लेना है। बुद्धिमान नियंत्रण तकनीक का उपयोग करते हुए, रोबोट में पर्यावरण और आत्म-सीखने की क्षमता के लिए मजबूत अनुकूलन क्षमता है।
बुद्धिमान नियंत्रण प्रौद्योगिकी का विकास हाल के वर्षों में कृत्रिम तंत्रिका नेटवर्क, जीन एल्गोरिथ्म, आनुवंशिक एल्गोरिथ्म और विशेषज्ञ प्रणाली जैसे कृत्रिम बुद्धिमत्ता के तेजी से विकास पर निर्भर करता है। नियंत्रण मोड के इस मोड, औद्योगिक रोबोट प्रतिभा में वास्तव में कृत्रिम बुद्धिमत्ता का लैंडिंग स्वाद हो सकता है, लेकिन एल्गोरिथ्म के अलावा, नियंत्रित करना सबसे कठिन है, लेकिन घटकों की सटीकता पर भी बहुत अधिक निर्भर करता है।
नियंत्रण के सार से, वर्तमान औद्योगिक रोबोट अक्सर अपेक्षाकृत निम्न-स्तरीय स्थानिक स्थिति नियंत्रण चरण में होता है, खुफिया सामग्री बड़ी नहीं होती है, यह कहा जा सकता है कि यह सिर्फ एक अपेक्षाकृत लचीला रोबोट हाथ है, और एक लंबी दूरी है लोगों से।
-
 202302-28
ओमरोन पीएलसी रखरखाव प्रक्रियाओं और उपकरण नियमित सफाई नियमों
रखरखाव प्रक्रियाएं, नियमित उपकरण परीक्षण और समायोजन नियम(1) पीएलसी कैबिनेट में हर आधे साल या तिमाही में वायरिंग···
-
 202306-01
एमसीजीएस टोंग के कॉन्फ़िगरेशन सॉफ्टवेयर का मुख्य कार्य और संरचना - राज्य एम्बेडेड संस्करण पेश किए जाते हैं
एम्बेडेड कॉन्फ़िगरेशन सॉफ़्टवेयर का मुख्य कार्य1. सरल और लचीला दृश्य संक्रिया इंटरफ़ेस: सभी चीनी और दृश्य विका···
-
 202212-29
WEINVIEW टच स्क्रीन मदरबोर्ड की खराबी क्या लक्षण दिखाई दे सकती है?
1. मदरबोर्ड परिधीय उपकरणों को पहचान / प्रदर्शित नहीं कर सकता है।2. पेरिफेरल्स कुछ सेकंड या उससे अधिक समय तक काम क···
-
 202302-17
सीमेंस SIMATIC S7-1200 V2.0 की नई विशेषताएं
मौजूदा उत्पाद सुविधाओं के अलावा, SIMATIC S7-1200 V2.0 निम्नलिखित तंत्र और विशेषताएं जोड़ता है:एकीकृत FINइंटरफ़ेस के साथ ···
-
 202302-10
ओमरोन रिले का चयन कैसे करें
1, विद्युत चुम्बकीय रिले कॉइल के रेटेड वर्किंग करंट का चयन करें: ट्रांजिस्टर या एकीकृत सर्किट द्वारा संचालित डी···

 +86 13811814778
 +86 13811814778

 बिल्डिंग 26, लियुआन समुदाय, चाओयांग जिला, बीजिंग, चीन