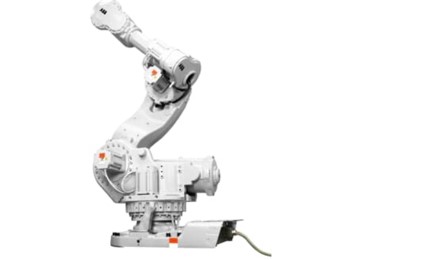
एबीबी रोबोट नमूना स्पष्टीकरण और संरचना
प्रकाशित:2023-02-22 16:10:57
आईआरबी प्रकार रोबोट प्रसिद्ध स्वीडिश रोबोट जीवन निर्माता एबीबी कंपनी है, आईआरबी रोबोट की एबीबी मानक श्रृंखला को संदर्भित करता है। आईआरबी रोबोट का उपयोग अक्सर वेल्डिंग, ब्रशिंग, हैंडलिंग और कटिंग के लिए किया जाता है। आमतौर पर उपयोग किए जाने वाले मॉडल हैं: आईआरबी 1400, आईआरबी 2400, आईआरबी 4400, आईआरबी 6400। नमूना निम्नानुसार समझाया गया है:
IRB रोबोट के लिए खड़ा है।
पहला अंक (1,2,4,6) रोबोट के आकार को संदर्भित करता है।
दूसरा अंक (4) S4 या S4C से संबंधित प्रणाली को संदर्भित करता है।
नमूना जो भी हो, नियंत्रण मूल रूप से समान हैं।
आईआर 1400: छोटी असर क्षमता, 5 किग्रा की अधिकतम असर क्षमता, अक्सर वेल्डिंग के लिए उपयोग की जाती है।
आईआरबी 2400: छोटी असर क्षमता, 7 किग्रा की अधिकतम असर क्षमता, अक्सर वेल्डिंग के लिए उपयोग की जाती है।
IRB 4400: बड़ी असर क्षमता, अधिकतम असर क्षमता 60 किग्रा है। यह आमतौर पर एक बड़ी रेंज में हैंडलिंग या वेल्डिंग के लिए उपयोग किया जाता है।
IRB 6400: बड़ी असर क्षमता, अधिकतम असर क्षमता 200 किलोग्राम है, जिसका उपयोग अक्सर हैंडलिंग या बड़े पैमाने पर वेल्डिंग के लिए किया जाता है।
एबीबी रोबोट की संरचना:
एबीबी रोबोट दो भागों से बना है: मैनिपुलेटर और नियंत्रक। ऑपरेटर नियंत्रक के माध्यम से रोबोट का संचालन करता है।
मैनिपुलेटर एक छह-बार ओपन चेन मैकेनिज्म है जो छह घूर्णन शाफ्ट से बना है। सैद्धांतिक रूप से, यह गति की सीमा के भीतर किसी भी बिंदु तक पहुंच सकता है। तालिका प्रत्येक शाफ्ट की परिभ्रमण सीमा को सूचीबद्ध करती है। प्रत्येक घूर्णन शाफ्ट एक गियर बॉक्स से सुसज्जित है, मैनिपुलेटर आंदोलन सटीकता 0.05 मिमी - 0.5 मिमी तक पहुंच सकती है। सभी छह घूर्णन शाफ्ट एसी सर्वो मोटर्स द्वारा संचालित होते हैं। मैनिपुलेटर में एक सीरियल पोर्ट मापने वाला बोर्ड (SMB) होता है, जो एनकोडर एनालॉग मात्रा को डिजिटल मात्रा में स्थापित करता है, और इस पर निर्भर करता है
लियू जी द्वारा संचालित & # 39; रिचार्जेबल निक्रोम बैटरी, जब रोबोट बंद हो जाता है, तो रोबोट की वर्तमान एनकोडर स्थिति बैटरी के माध्यम से संग्रहीत की जाती है। एक बार बैटरी कम होने के बाद, इसे समय पर बदलने की आवश्यकता होती है।
नियंत्रक प्रणाली मुख्य रूप से मुख्य कंप्यूटर बोर्ड, रोबोट कंप्यूटर बोर्ड, फास्ट हार्ड डिस्क, नेटवर्क संचार कंप्यूटर, प्रदर्शनकारी, ड्राइव यूनिट, संचार इकाई और इलेक्ट्रिक प्लेट से बना है। सर्वो ड्राइव सिस्टम ट्रांसफार्मर, मुख्य कंप्यूटर, शाफ्ट कंप्यूटर, ड्राइव बोर्ड, सीरियल पोर्ट माप और एनकोडर से बना है। स्थिति, गति और मोटर करंट को डिजिटल रूप से समायोजित किया जाता है, और मोटर का नियंत्रण सिंक्रनाइज़ किया जाता है। रोबोट सिस्टम लगातार सीरियल मापने वाले बोर्ड से रोबोट की नई डेटा स्थिति प्राप्त करता है, स्थिति नियामक को इनपुट करता है, पिछले स्थिति डेटा की तुलना और बढ़ाता है, और नई स्थिति और गति नियंत्रण को आउटपुट करता है।
एबीबी रोबोटिक्स की चीन में विनिर्माण, अनुसंधान और विकास, बिक्री, इंजीनियरिंग और सेवा सहित व्यावसायिक गतिविधियों की एक पूरी श्रृंखला के साथ एक अग्रणी बाजार हिस्सेदारी है। और इसमें सबसे बड़ी विविधता, सबसे व्यापक रोबोट उत्पाद, प्रौद्योगिकियां और सेवाएं और सबसे बड़ी संख्या में रोबोट स्थापित हैं।
-
 202305-05
डेल्टा इन्वर्टर ध्यान के लिए दीर्घकालिक निष्क्रिय बिंदु
आवृत्ति कनवर्टर का उपयोग से अधिक आधे साल तक करने के बाद, यदि उपकरण को फिर से चलाया जाना है, तो रखने के वातावरण, आव···
-
 202302-17
सीमेंस SIMATIC S7-1200 V2.0 की नई विशेषताएं
मौजूदा उत्पाद सुविधाओं के अलावा, SIMATIC S7-1200 V2.0 निम्नलिखित तंत्र और विशेषताएं जोड़ता है:एकीकृत FINइंटरफ़ेस के साथ ···
-
 202301-11
एडेप्टेक औद्योगिक कंप्यूटर मुख्य विशेषताएं और उपयोग सावधानियां
एडेप्टेक औद्योगिक कंप्यूटर की मुख्य विशेषताएं:1. एडेप्टेक औद्योगिक कंप्यूटर को लंबे समय तक लगातार काम करने की ···
-
 202304-14
विफलता दर विधि को कम करने के लिए डेल्टा इन्वर्टर
डेल्टा फ्रीक्वेंसी कनवर्टर समस्या की मरम्मत की दैनिक जांच आइटम 1:जांचें कि क्या संक्रिया के दौरान मोटर की ध्वन···
-
 202301-06
पर घूमना के लिए WEINVIEW टच स्क्रीन विफलता के दोष विश्लेषण और रखरखाव चरण
1. पावर केबल गलत तरीके से जुड़ा हुआ हैयह स्पष्ट लग सकता है, लेकिन सुनिश्चित करें कि पावर कॉर्ड टच स्क्रीन के पीछे···

 +86 13811814778
 +86 13811814778

 बिल्डिंग 26, लियुआन समुदाय, चाओयांग जिला, बीजिंग, चीन